🤖 Cosa cambia
- Isaac ROS 5.0 aggiorna lo stack Nvidia per robot autonomi con ROS 2 Lyrical, CUDA e nuovi percorsi dati accelerati sulla GPU.
- La Serbia ha impiegato nell’esercitazione Victor 2026 quadrupedi robotici armati, pochi giorni dopo l’avvio della produzione locale con AGIBOT.
- Non esistono prove che i robot serbi utilizzino tecnologia Nvidia: il nodo è la convergenza tra software generalista, hardware commerciale e applicazioni dual use.
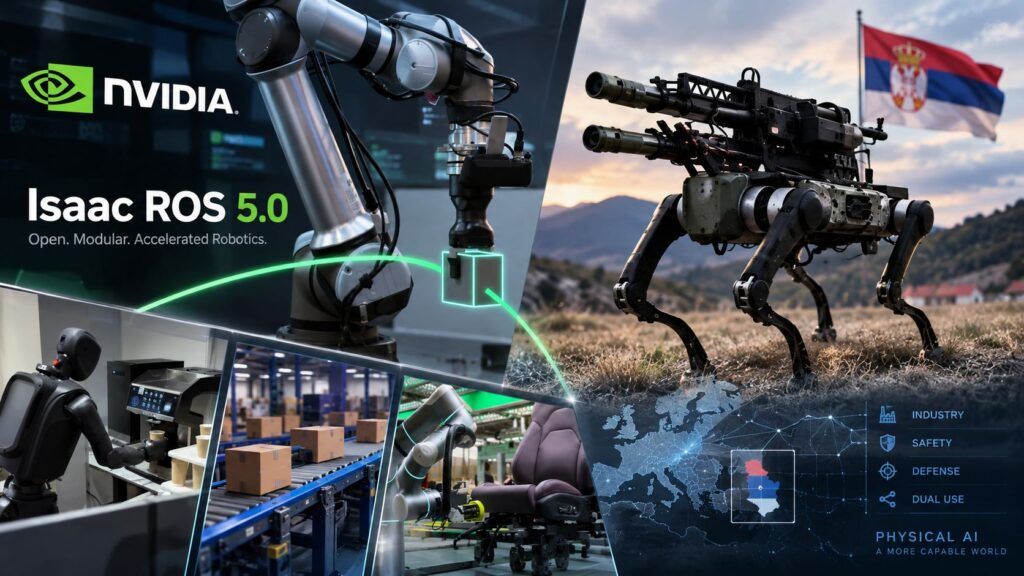
Nvidia sta spingendo la Physical AI verso una fase nella quale percezione, pianificazione e controllo dei robot diventano componenti software sempre più standardizzati. Il rilascio di Isaac ROS 5.0 arriva però negli stessi giorni in cui la Serbia ha mostrato durante l’esercitazione Victor 2026 quadrupedi robotici armati impiegati insieme alle proprie forze speciali. I due sviluppi non appartengono alla stessa filiera tecnologica e non esistono prove pubbliche che i sistemi serbi utilizzino software Nvidia. Il parallelismo è un altro: il confine tra robotica industriale, piattaforme generaliste e impieghi militari si sta restringendo rapidamente, mentre hardware commerciale e stack aperti rendono più breve la distanza tra laboratorio e terreno operativo.
Cosa leggere
Isaac ROS 5.0 trasforma ROS 2 in uno stack accelerato per la Physical AI
Isaac ROS 5.0 è stato pubblicato il 21 settembre e sposta l’ecosistema Nvidia sulla distribuzione ROS 2 Lyrical Luth, con supporto ufficiale per Ubuntu 24.04 e nuovi pacchetti distribuiti attraverso la Buildfarm dell’azienda. La modifica più strutturale riguarda NITROS: Nvidia ha ricostruito il percorso dati sfruttando rosidl::Buffer e un backend CUDA che consente ai nodi accelerati di scambiarsi messaggi ROS standard mantenendo gli array nella memoria GPU. È una trasformazione meno appariscente di un nuovo robot, ma importante perché riduce copie, conversioni e colli di bottiglia tra percezione e inferenza.
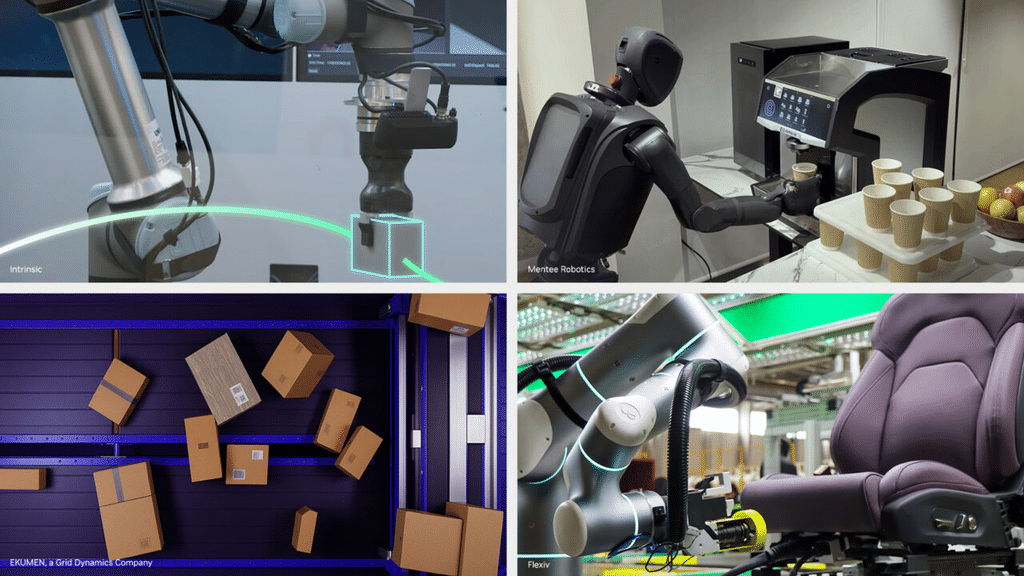
La documentazione ufficiale indica supporto per Jetson AGX Thor, Jetson Orin e sistemi x86 con GPU RTX, mentre pipeline come FoundationPose, stereo depth e object detection vengono accelerate direttamente sullo stesso stack. È la prosecuzione della strategia con cui Nvidia ha già portato la Physical AI da Skild S1 ai robotaxi: presidiare simulazione, modelli, runtime e calcolo edge, non soltanto vendere GPU.
Leggi anche: Nvidia spinge sull’open source con Isaac, Cosmos e LeRobot
Il vero salto è nell’infrastruttura software, non nel singolo robot
Le release note ufficiali di Isaac ROS 5.0 chiariscono che la versione non è un “sistema operativo” autonomo, ma una raccolta di pacchetti CUDA-accelerati costruiti sopra ROS 2. La distinzione conta: Nvidia sta cercando di diventare lo strato computazionale comune sul quale produttori diversi possano collegare sensori, visione, manipolazione e modelli agentici. Lo stack non definisce quindi quale robot debba essere costruito, ma riduce il lavoro necessario per trasformare sensori e modelli in capacità operative.
La stessa azienda, nel documento dedicato alla sicurezza della Physical AI, sostiene che la safety debba attraversare hardware, software, modello, ambiente operativo e intero ciclo di deployment. È un punto cruciale proprio perché l’inferenza si sposta sempre più vicino agli attuatori. Lo si vede già nei droni autonomi basati su Jetson Orin Nano, dove rilevamento, classificazione e prioritizzazione possono avvenire a bordo senza dipendere continuamente dal cloud o da un collegamento radio.
In Serbia i robot cani entrano nell’esercitazione militare
Il 13 settembre le forze armate serbe hanno mostrato nell’esercitazione Victor 2026 quadrupedi robotici armati con lanciagranate, lanciarazzi Zolja e mitragliatrici da 7,62 mm. La ricostruzione ufficiale delle forze armate serbe attribuisce al presidente Aleksandar Vučić la descrizione di un assalto a un’area urbana realizzato con sistemi robotici, unmanned e pilotati da remoto, senza soldati nella prima linea dell’azione. Il passaggio arriva poche settimane dopo l’apertura a Šabac di una base produttiva di Minth Group costruita con la cinese AGIBOT. L’Agenzia per lo sviluppo della Serbia parla di un investimento iniziale da 20 milioni di euro, seguito da un progetto industriale complessivo da 200 milioni, con una capacità programmata fino a 20.000 umanoidi e robot cani all’anno. La struttura porta quindi sul territorio europeo una catena industriale cinese dedicata esplicitamente anche ai quadrupedi. È qui che serve però separare i fatti dalle conclusioni. Le macchine viste durante Victor 2026 presentano forti somiglianze con il D1 Max Pro di AGIBOT, elemento sul quale si sono concentrate anche le ricostruzioni giornalistiche internazionali, compresa quella del South China Morning Post. L’origine esatta dei quadrupedi militari mostrati dall’esercito serbo non risulta tuttavia confermata pubblicamente. La derivazione cinese può quindi essere trattata come un’ipotesi sostenuta dal contesto industriale e dalle caratteristiche visibili, non come una provenienza definitivamente accertata.
Continua con:
- Cina porta l’AI militare dentro la formazione per la guerra intelligente
- Unitree G1 EDU vulnerabile via Wi-Fi e Bluetooth con accesso root
Dall’open source al dual use, il problema è chi controlla il robot
Il punto non è sostenere che Isaac ROS 5.0 conduca direttamente alla militarizzazione dei robot. Sarebbe tecnicamente scorretto e non supportato dalle fonti. La questione è che l’ecosistema della Physical AI sta abbassando il costo di integrazione tra percezione, locomozione, sensori e capacità decisionali, mentre la produzione cinese riduce parallelamente il costo dell’hardware e aumenta i volumi disponibili. Il risultato è una filiera nella quale tecnologie nate per industria, logistica, ricerca o assistenza possono essere riconfigurate molto più rapidamente per compiti completamente differenti. La Serbia mostra quanto breve possa diventare questa distanza: un quadrupede può passare dall’essere piattaforma industriale a vettore armato inserito in uno scenario tattico senza richiedere la progettazione da zero di un nuovo mezzo terrestre. Nvidia, sul fronte software, insiste sulla necessità di safety “a ogni livello”, ma il rischio strategico nasce proprio dalla separazione tra piattaforma e impiego finale. Quando stack standardizzati, modelli aperti e robot prodotti in serie diventano interoperabili, il dual use non rappresenta più un’eccezione della robotica avanzata: diventa una proprietà strutturale della filiera. È la stessa tensione che emerge dagli studi sui rischi della Physical AI e sui robot che eseguono ordini pericolosi. Più autonomia fisica significa maggiore capacità di operare senza supervisione continua, ma anche più responsabilità su controllo degli attuatori, autorizzazioni, cybersecurity, safety e impiego della forza. La vera competizione non riguarda quindi soltanto chi costruirà il robot più agile. Riguarda chi controllerà lo stack software, la supply chain e soprattutto le regole con cui una macchina intelligente potrà trasformare una decisione digitale in un’azione fisica.
Iscriviti alla Newsletter
Non perdere le analisi settimanali: Entra nella Matrice Digitale.
Matrice Digitale partecipa al Programma Affiliazione Amazon EU. In qualità di Affiliato Amazon, ricevo un guadagno dagli acquisti idonei. Questo non influenza i prezzi per te.