📌 In Sintesi
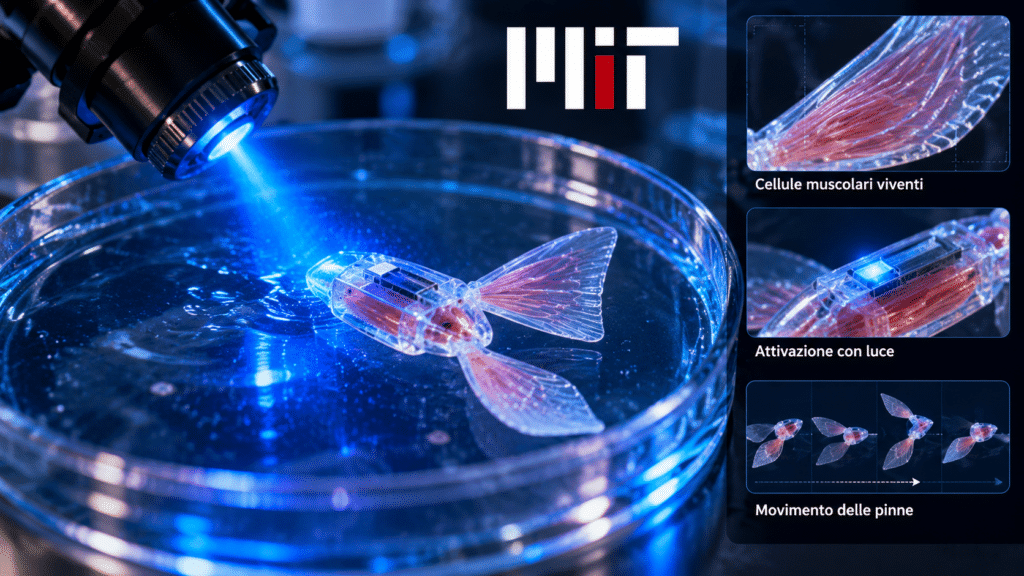
- Il MIT ha realizzato un robot nuotatore ultr sottile, alimentato dal movimento di cellule muscolari viventi geneticamente modificate per contrarsi in risposta alla luce.
- Il dispositivo raggiunge quattro lunghezze corporee al minuto e utilizza attuatori muscolari con un’efficienza di generazione della forza fino a 20 volte superiore ai tessuti tridimensionali di riferimento.
- Gli attuatori biologici rimangono funzionali per oltre 30 giorni in condizioni sperimentali, ma il robot non dispone ancora di navigazione autonoma e richiede stimoli luminosi esterni.
Il MIT ha realizzato un robot capace di nuotare utilizzando cellule muscolari viventi al posto dei tradizionali motori elettrici, dimostrando che uno strato di tessuto biologico più sottile di un capello può generare una forza sufficiente a spostare una struttura artificiale attraverso l’acqua. Il prototipo è costituito da un sottile scheletro di gel dotato di due pinne indipendenti, controllate attraverso impulsi luminosi che provocano la contrazione delle fibre muscolari. La ricerca, pubblicata il 28 settembre 2026 su Advanced Functional Materials e tornata all’attenzione internazionale in ottobre, rappresenta un progresso nella robotica bioibrida: non soltanto muscoli coltivati in laboratorio che si contraggono, ma un sistema capace di trasformare quelle contrazioni in movimento direzionale controllato.
Cosa leggere
Il robot del MIT nuota grazie a due pinne ricoperte di cellule viventi
Il progetto nasce nel laboratorio di Ritu Raman, professoressa associata di ingegneria meccanica al Massachusetts Institute of Technology, attraverso uno studio guidato da Maheera Bawa e sviluppato con Arielle Berman, Laura Schwendeman, Ferdows Afghah e Seanbiron Johnson. Il dispositivo possiede dimensioni paragonabili a quelle di una striscia di gomma da masticare e utilizza uno scheletro costituito da una pellicola di idrogel spessa circa mezzo millimetro, suddivisa in due superfici mobili che funzionano come pinne. Su ciascuna vengono coltivate cellule muscolari scheletriche geneticamente modificate per contrarsi quando ricevono determinati impulsi luminosi. Il movimento nasce quindi dalla contrazione coordinata del tessuto biologico, che deforma il supporto flessibile e produce una spinta nell’acqua. L’esperimento originale presentato dal MIT mostra il robot muoversi all’interno di una vaschetta, orientando la propria traiettoria attraverso l’attivazione selettiva delle due pinne. Illuminando una sola superficie, i ricercatori producono una spinta asimmetrica che consente di curvare; stimolando entrambe le superfici ottengono un movimento più regolare.
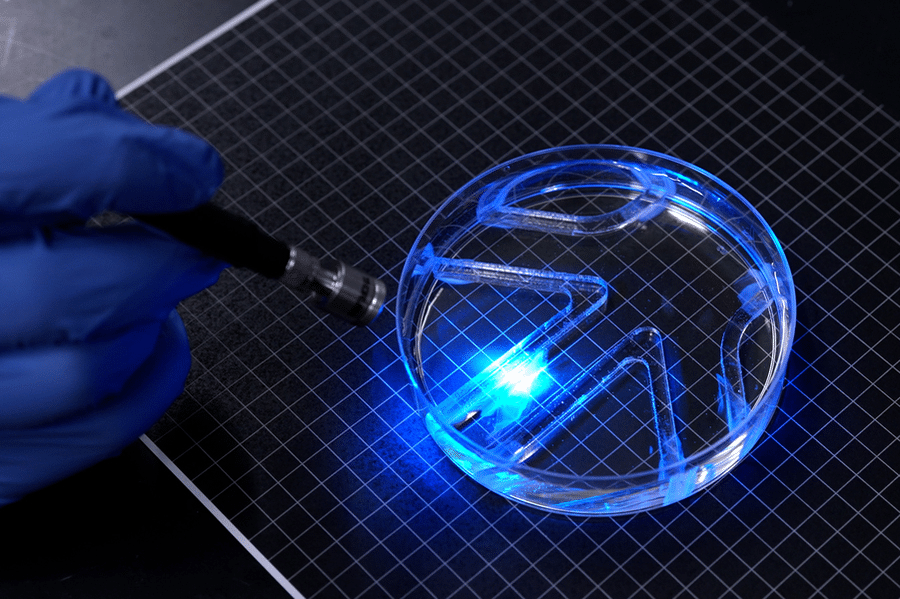
L’illuminazione rappresenta il comando che attiva il tessuto, non una fonte di energia capace di sostituire il metabolismo delle cellule, che devono rimanere vitali per continuare a contrarsi. Il risultato costituisce un’evoluzione diretta della precedente ricerca del MIT sui muscoli artificiali multidirezionali ispirati all’iride umana, nella quale le fibre biologiche erano già state organizzate per produrre movimenti controllati, ma senza generare uno spostamento significativo di un robot.
Leggi anche: Muscoli artificiali permettono ai robot di camminare e saltare
GelMA e microcanali quadrati aumentano la forza delle fibre muscolari
Il principale problema tecnico affrontato dai ricercatori riguarda la struttura sulla quale coltivare le cellule. Nei precedenti esperimenti, il tessuto muscolare cresceva su supporti particolarmente morbidi a base di fibrina, che tendevano a deformarsi e collassare sotto la tensione prodotta dalle contrazioni. Per superare questa limitazione, il laboratorio ha utilizzato GelMA, una gelatina metacrilata impiegata nell’ingegneria dei tessuti, modificandone composizione, rigidità e geometria superficiale. Attraverso una procedura di microstampaggio, i ricercatori hanno realizzato scanalature microscopiche nelle quali le cellule potevano disporsi in modo ordinato, confrontando configurazioni con profili curvi e quadrati. Le scanalature a sezione quadrata hanno favorito un migliore allineamento delle cellule, permettendo la formazione di fibre muscolari più organizzate e capaci di contrarsi in modo coordinato. La rigidità del supporto si è rivelata altrettanto importante: un materiale troppo cedevole assorbe parte della forza generata dalle cellule, mentre una struttura sufficientemente resistente consente di trasferirla al movimento della pinna. Il gruppo ha inoltre sottoposto i tessuti a una forma di allenamento attraverso impulsi luminosi ripetuti, migliorandone la capacità contrattile. L’innovazione non consiste quindi semplicemente nell’inserire cellule vive dentro una macchina, ma nel progettare una struttura artificiale che permetta al tessuto biologico di trasformare efficacemente la propria forza in movimento. È una soluzione diversa dai muscoli artificiali elettroidraulici impiegati nella robotica soffice, perché l’attuatore è costituito da cellule viventi anziché da componenti sintetici che imitano una contrazione muscolare.
Il robot percorre quattro volte la propria lunghezza in un minuto
Le prove sperimentali dimostrano che la struttura bioibrida può avanzare e ruotare all’interno di un ambiente acquatico controllato. Il robot raggiunge una velocità massima di quattro lunghezze corporee al minuto nel movimento rettilineo, mentre le misurazioni riportano velocità di rotazione fino a 1.200 gradi al minuto. Si tratta di prestazioni modeste rispetto a quelle di robot subacquei convenzionali, ma significative per un dispositivo che si muove attraverso un unico strato di tessuto muscolare. La ricerca mostra anche che gli impulsi luminosi possono modificare la frequenza delle contrazioni e, di conseguenza, la velocità di avanzamento. Nel test più dimostrativo, i ricercatori hanno collocato il robot in una grande piastra contenente acqua e ostacoli, guidandolo manualmente attraverso una sorgente luminosa per fargli seguire un percorso.
La navigazione non era autonoma: il prototipo non disponeva di un sistema indipendente di riconoscimento dell’ambiente, pianificazione del percorso o correzione della traiettoria. Il controllo rimaneva affidato agli operatori, che decidevano dove dirigere la luce. Questo limite distingue la dimostrazione dalla robotica operativa, dove un dispositivo deve normalmente riconoscere ostacoli, mantenere una direzione e adattare il proprio comportamento senza interventi continui. La stessa differenza emerge nel confronto con i micro-robot sviluppati dal MIT per camminare, saltare e atterrare su superfici differenti, progettati intorno a sistemi di attuazione e controllo differenti. Nel nuovo robot nuotatore, la dimostrazione riguarda soprattutto la possibilità di trasformare una contrazione biologica in locomozione controllabile, non l’autonomia completa del sistema.
Gli attuatori producono più forza e restano funzionali per oltre 30 giorni
I risultati più interessanti emergono dalle misurazioni riportate nello studio scientifico pubblicato su Advanced Functional Materials. Rispetto ai precedenti attuatori muscolari bidimensionali, la nuova architettura genera forze fino a dieci volte superiori, mentre il rapporto tra forza prodotta e volume del tessuto muscolare risulta fino a venti volte maggiore rispetto ai sistemi tridimensionali utilizzati come riferimento. Il team ha inoltre dimostrato una durata funzionale superiore a trenta giorni per gli attuatori muscolari sottili mantenuti in coltura dopo essere stati separati dal supporto rigido iniziale. Nei precedenti esperimenti con idrogel estremamente morbidi, strutture analoghe potevano collassare in meno di dieci minuti. Il miglioramento è quindi dell’ordine di 4.500 volte nella durata funzionale degli attuatori, ma non significa che il robot nuotatore sia stato impiegato per un mese in missioni continue. Il risultato riguarda la stabilità del tessuto e della struttura biologica nelle condizioni di laboratorio descritte dai ricercatori. Questa distinzione è essenziale perché la durata rappresenta una delle principali difficoltà dei robot bioibridi: i tessuti viventi devono essere mantenuti in condizioni compatibili con la loro sopravvivenza, mentre i sistemi tradizionali utilizzano materiali e attuatori che non richiedono metabolismo cellulare. La ricerca dimostra che un’architettura più sottile può ridurre la quantità di tessuto necessaria, migliorare il trasferimento della forza e limitare i problemi legati alla deformazione dei supporti. Non dimostra ancora che un robot biologico possa operare indefinitamente fuori dal laboratorio, ma identifica parametri ingegneristici concreti per rendere questi sistemi più efficienti e durevoli.
Continua con:
Robot stampati in 3D senza elettronica camminano autonomamente
La robotica bioibrida punta agli ambienti fragili, ma deve superare limiti biologici
Il gruppo del MIT considera la nuova architettura una possibile base per sistemi destinati al monitoraggio ambientale e all’esplorazione di luoghi nei quali robot rigidi potrebbero produrre danni o incontrare difficoltà di movimento. L’impiego di tessuti biologici potrebbe offrire vantaggi nella flessibilità e nella capacità di adattamento meccanico, mentre la possibilità di coltivare strati muscolari sottili ridurrebbe la quantità di cellule necessarie rispetto ai sistemi tridimensionali. Il progetto ha ricevuto anche finanziamenti dall’Office of Naval Research statunitense, ma questo elemento non dimostra lo sviluppo di un dispositivo militare operativo: il risultato documentato rimane una sperimentazione scientifica sulla propulsione bioibrida. Le applicazioni più ambiziose, comprese esplorazioni autonome e interventi in ambienti delicati, richiederebbero ulteriori progressi nella conservazione delle cellule, nell’alimentazione metabolica, nel controllo senza illuminazione manuale e nell’integrazione di sensori. Anche la possibilità di utilizzare tessuti viventi capaci di autoripararsi costituisce una prospettiva tecnologica, non una proprietà di autoriparazione autonoma dimostrata dal robot nuotatore. La ricerca di Ritu Raman segna comunque un passaggio importante: il movimento biologico non viene più soltanto riprodotto da materiali artificiali, ma utilizzato direttamente come componente funzionale di una macchina. La questione decisiva sarà verificare se questa efficienza possa essere mantenuta in dispositivi più grandi, autonomi e capaci di funzionare fuori dalle condizioni controllate del laboratorio.
Iscriviti alla Newsletter
Non perdere le analisi settimanali: Entra nella Matrice Digitale.
Matrice Digitale partecipa al Programma Affiliazione Amazon EU. In qualità di Affiliato Amazon, ricevo un guadagno dagli acquisti idonei. Questo non influenza i prezzi per te.